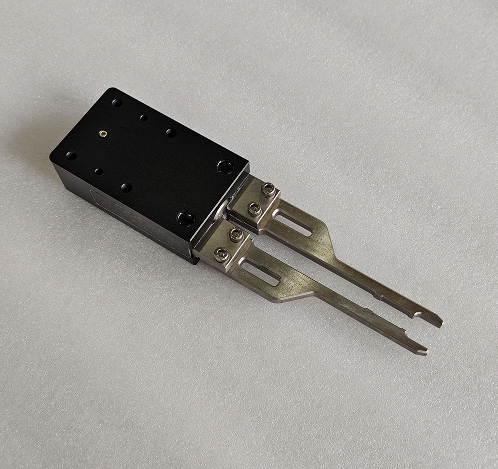
T20电极手爪
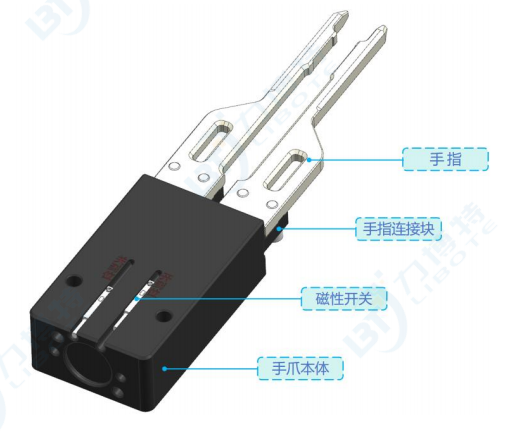
电极手爪是力博特专为工业自动化场景设计的高精度夹持设备,以压缩空气为动力源结合精密机械结构与智能控制技术,实现对电极及各类异形工件的稳定夹持、精准定位与高效搬运。产品广泛适配加工、检测、装配制造等多领域电极处理需求,凭借响应迅速、稳定性强等核心优势,替代人工操作,大幅提升生产效率、作业精度与生产安全性,助力企业实现生产线自动化升级与智能化转型。
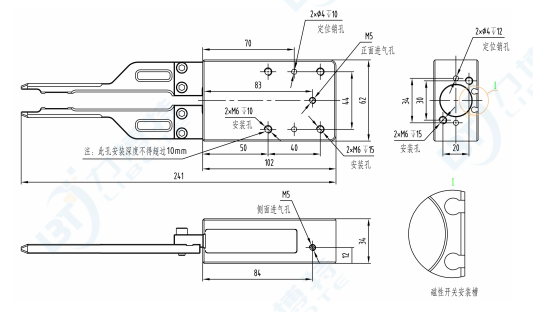
安装尺寸图
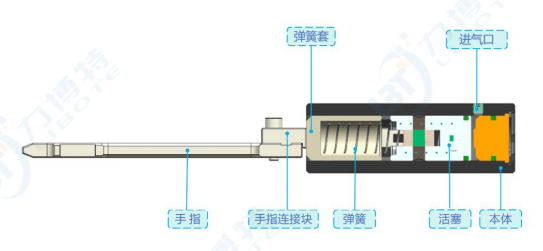
手爪内部结构图
手爪开关动力源为压缩空气,当断开气源在弹簧力的作用下活塞收回手指闭合,具有自锁紧功能,且在没有气压力的情况下电极手爪始终为夹紧状态。与平行气缸做的手爪相比,在突发断气情况下电极手爪与平行气缸手爪更具有安全性和稳定性。
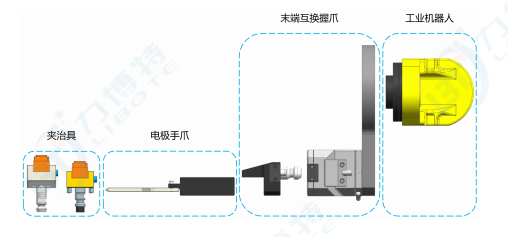
电极手爪应用:
1.电极手爪可与互换握爪配套使用,互换握爪通过机器人连接板并用螺钉固定在工业机器人末端。需要电极手爪夹取电极时,机器人控制互换握爪至手爪互换盘中夹取电极手爪。
2.电极手爪可直接通过末端链接块与工业机器人末端法兰盘接口连接
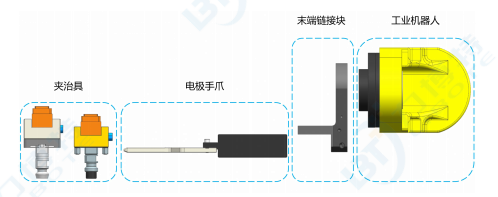
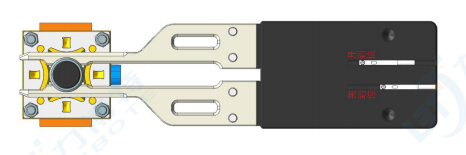
3.电极手爪工作状态,具有两个感应信号对夹具的状态实时监控,分别为开到位信号与关到位信号。
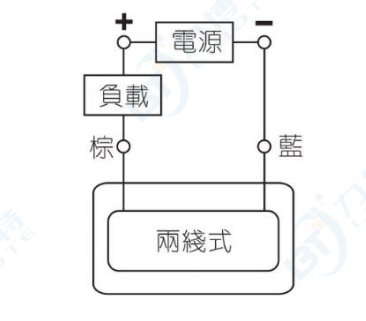
4.电极手爪工作状态信号是由两芯磁性开关来输出到位信号,电压DC12-24V接线方式如下图
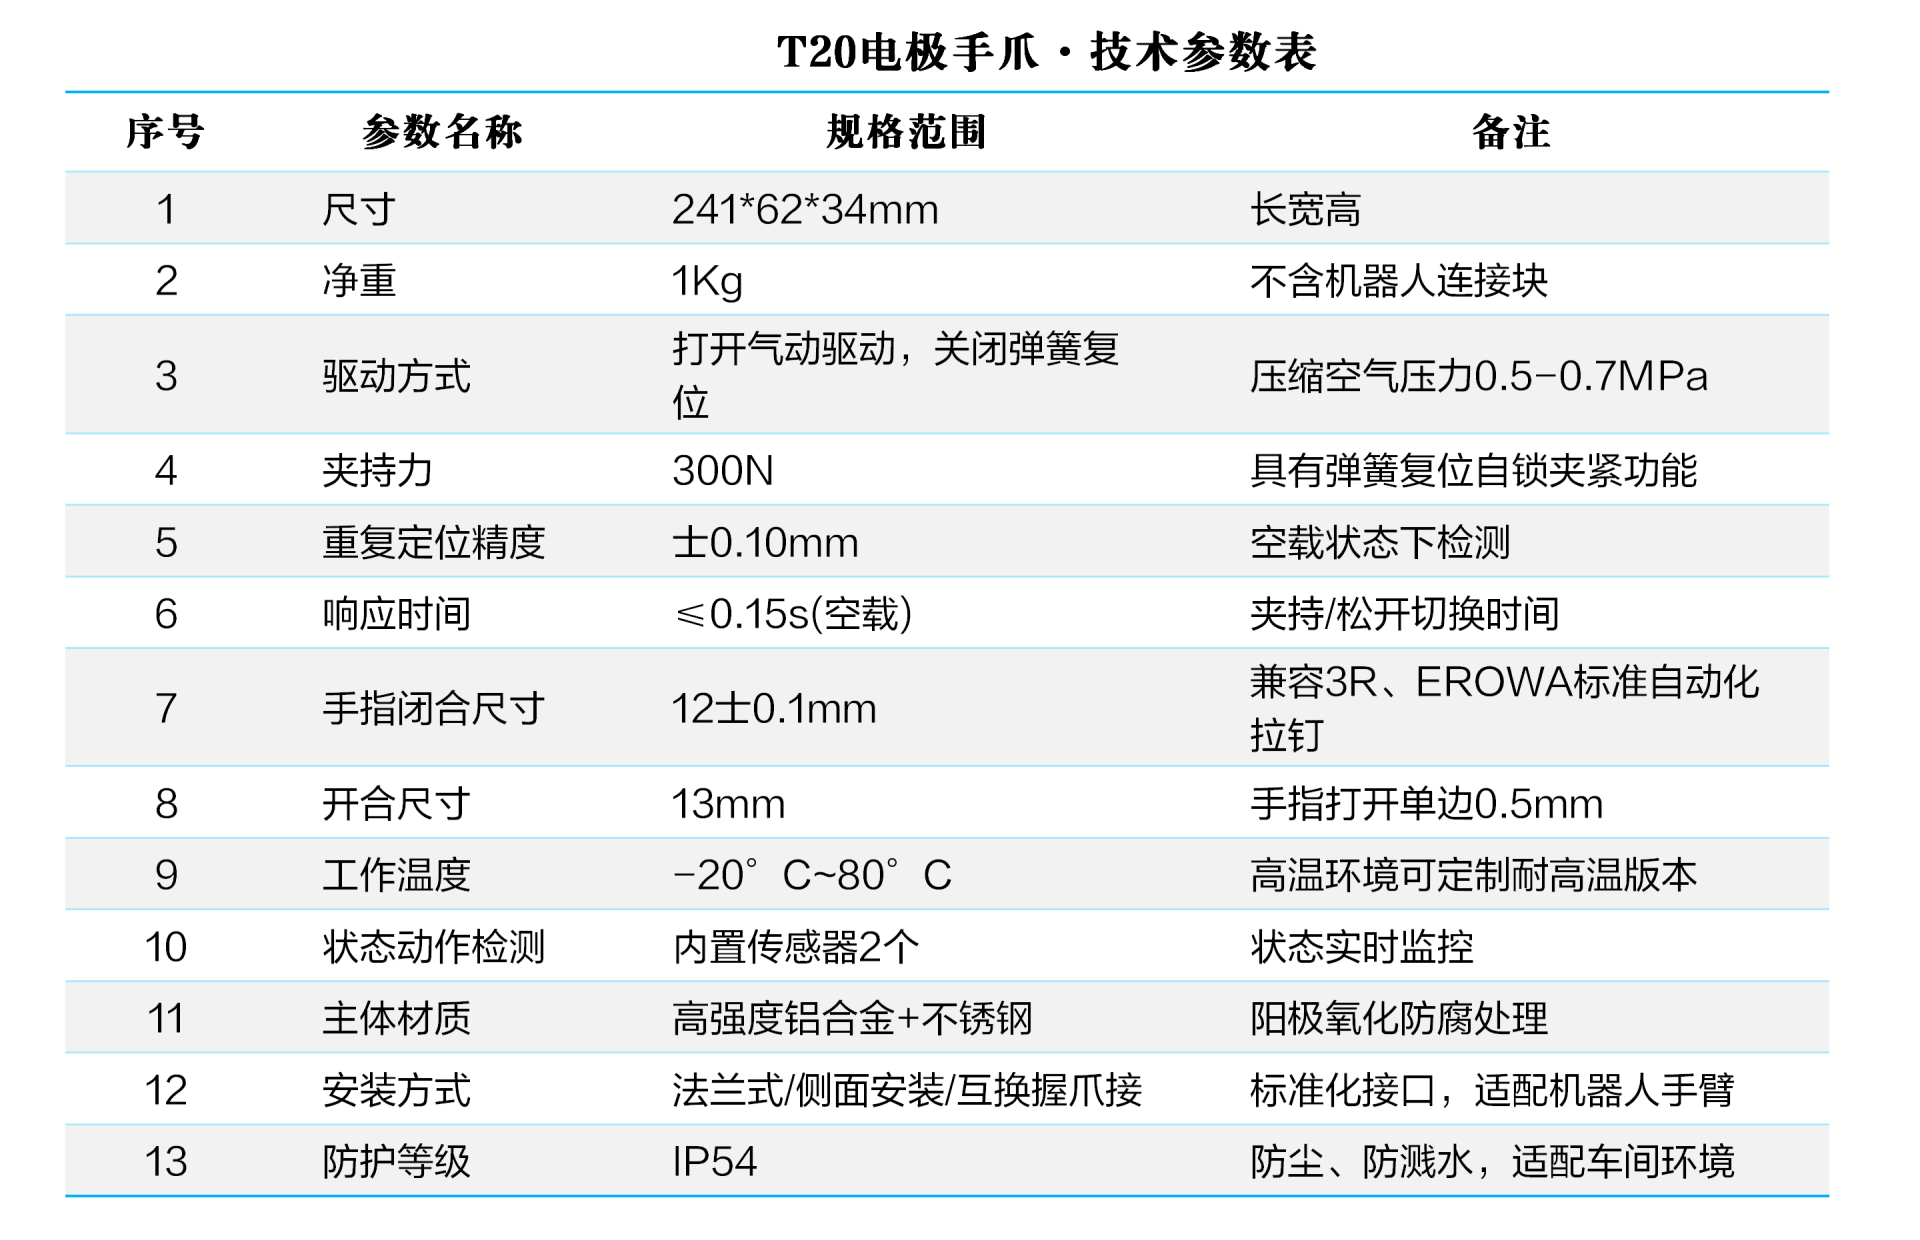
技术参数
 售前咨询专员
